typed op• 数据种类:points → rgbimage
• 调用:fullseye.apply(img, "tb_points_render", a=0.5, b=0.5)(2-D 的模型是一张图 + 两个标量旋钮 a,b∈[0,1])
*图为在 128×128 合成输入上实际运行的输出。左为输入,右为输出。点云以俯视散点显示(亮度 = z),一维序列为折线,体数据为沿 z 的最大值投影,视频为中间帧,复数图像为幅值;无法成像的返回值直接显示数值。*
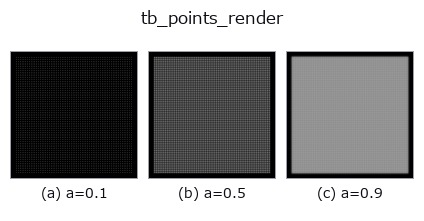
扫描旋钮 a(0.1 / 0.5 / 0.9,另一旋钮取默认):
▸ tb_points_render: 旋钮 a 扫描 (文档网站)
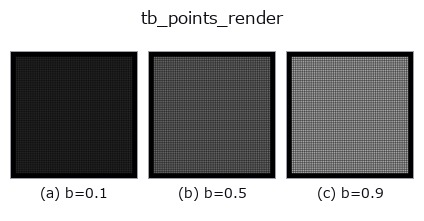
扫描旋钮 b(0.1 / 0.5 / 0.9,另一旋钮取默认):
▸ tb_points_render: 旋钮 b 扫描 (文档网站)
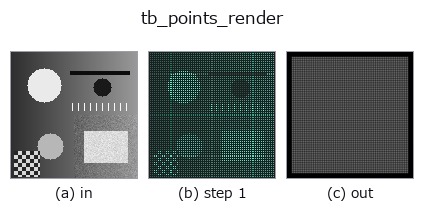
阶段(前置算子 → 本算子,从左到右):
▸ tb_points_render: 处理阶段 (文档网站)
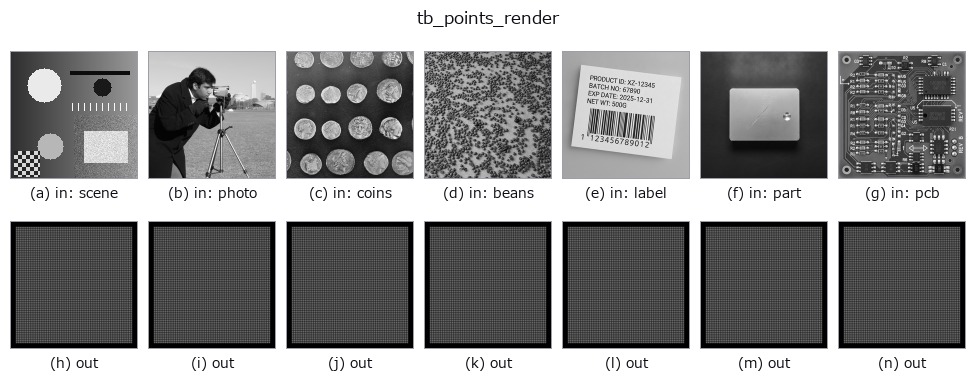
换别的图像(合成场景 / 照片 / 硬币。上排为输入,下排为对应输出。旋钮取默认):
▸ tb_points_render: 其他输入图像 (文档网站)
把 (N, 3) 点云渲染为 RGB 图像 (H, W, 3):抗锯齿的足迹、按深度排序、结果确定。
> 以下的详细说明为原文 —— 摘要与标题已翻译。
カメラは project_points / render_point_depth と同じ OpenCV の規約:
P_cam = R @ P + t(+Z が前、u が右、v が下)。画素 (row=r, col=c) の中心が連続座標 (u, v) = (c, r)(このモジュール冒頭の画素中心の規約。0.5 を足さない)。
• projection="orthographic": u = fx·X + s·Y + cx、v = fy·Y + cy(Z は順序だけに使う)。K が None なら自動で収める: R, t を当てた後の XY の箱が、縁 margin(画像の短辺に対する割合)を残して画像に入る最大の等方倍率で、箱の中心を画像の中心 ((W-1)/2, (H-1)/2) に置く。
• projection="perspective": u = fx·X/Z + s·Y/Z + cx、v = fy·Y/Z + cy。Z ≤ 0 の点(カメラの後ろ)は描かない。透視は距離が決まらないと収められないので K が要る(None は拒否)。
足跡(footprint、半径 radius_px 画素):
• "gaussian": 重み w = exp(-d²/(2σ²))、σ = radius_px / 2(半径 = 2σ)。|Δu| か |Δv| が 4σ を超える画素は 0(円でなく軸ごとに切るので足跡は x と y の積に分かれ、加算の像の列の和は点の行の位置に依らない)。像の重心は射影位置に 1e-3 画素以内で乗る(3σ で切ると切り口の非対称で 0.017 画素ずれた。実測)。
• "disc": 半径 radius_px の円の画素被覆を 1 画素幅の線形ランプで近似 w = clip(radius_px + 0.5 - d, 0, 1)(縁が階段にならない)。小さな円は画素に量子化されるので、像の重心のずれは半径 1〜1.5 画素で最大 0.05 画素(小数画素の位置を測るなら gaussian)。
• "point": 最寄りの 1 画素だけ(round、render_point_depth と同じ画素)。
d は点の射影位置(小数画素のまま)から画素中心までの距離 —— 点を画素に丸めてから円を置くのではないので、0.3 画素ずれた点の像は 0.3 画素ずれる。
重ね方(composite):
• "over"(既定): 画素ごとに手前からアルファ合成 C = Σ c_i α_i T_i、T_i = Π_{j が手前}(1 - α_j)、α_i = opacity · w_i(足跡の重みは最大 1)、最後に (1 - Σ α_i T_i) · background。順序は深さ Zで決め、入力の並びには依らない(Z が等しい点どうしだけ入力の番号順。丸めの屑で入れ替わらないよう Z の同点は番号で決める)。opacity = 1 で足跡の中心(w = 1)に来た点は、その画素で後ろを完全に隠す(z-buffer と同じ勝ち方)。積は log を取らずに層ごとに掛けるので、不透明な点の後ろの透過率は厳密に 0。
• "add": 足跡を和が 1 に正規化して足す C = background + Σ opacity · c_i · ŵ_i。画像に収まった点については光の総量が厳密に保存される(Σ (C - background) = Σ opacity · c_i)。密度の絵で、値は 1 を超えうる(切らない。トーンは呼び手が決める)。
colors: None なら一様な明るい灰 (0.9, 0.9, 0.9)。(3,) なら全点に 1 色、(N, 3) なら点ごと。値は 0〜1。depth_cue(0〜1): 描かれる点の Z を手前 0・奥 1 に正規化した zn で、色に 1 - depth_cue · zn を掛ける(奥ほど暗い。0 で無効)。background: 背景の RGB(0〜1)。size: (H, W) か整数(正方)。
返り値: float64 の (H, W, 3)。"over" なら 0〜1 に収まる。
fail-closed(ValueError): 点が (N, 3) でない・有限でない、空の入力(points が 0 要素)、色の形か値域が違う、未知の projection / footprint / composite、radius_px ≤ 0、opacity が (0, 1] の外、depth_cue が [0, 1] の外、margin が [0, 0.5) の外、画素数が MAX_PIXELS 超、透視で K が無い、K が 3×3 でない・fx か fy が 0、点 × 足跡の組が POINTS_RENDER_MAX_PAIRS を超える。画像に 1 点も入らないのは拒否しない(背景だけの画像が正しい答え)。
後段: tonemap_reinhard / antialias、図は imgio で保存。深度だけなら render_point_depth。
2-D 進化レジストリへ橋渡しした 3d の op points_render。実装は同じで、呼び出し規約だけ op(v, a, b) に合わせてある。a が radius_px(既定 1.5)、b が opacity(既定 1)を振る。
• 示例数据目录(下载 URL / 许可证) —— 2-D 用 skimage.data(BSD/公有领域)加合成图,3-D 给出真实数据源(Stanford/PDS 等)的下载 URL。
• 算子来历与参考文献 —— 该算子族所依据的研究/方法出处。
下面的程序已确认可以运行(与图相同的输入)。在 Studio 帮助中,此块会变成按钮,可当场加载并运行。
img_to_points 0.50 0.50
tb_points_render 0.50 0.50
下面的示例调用的是底层账本算子 points_render。此桥接算子只是把同一实现适配为 fn(v, a, b) 约定,行为完全相同(只是调用形式不同)。
• points_render_basics — py -3.11 examples_3d/points_render_basics.py
rgbimage 作为输入)identity · tb_wetness · tb_sensor_capture · tb_specular_diffuse_split · tb_specular_coefficient_map · tb_specular_free_transform · tb_rgb_to_quaternion
typed)tb_points_to_voxel · tb_estimate_point_normals · tb_iss_keypoints · tb_project_points · tb_render_point_depth · tb_statistical_outlier_removal · tb_radius_outlier_removal · tb_voxel_grid_downsample
*Provenance: ops.py — 2D 算子登记表。本条目由 tools/opdocs.py md 自动生成(请勿手工编辑)。*
© 2026 Kazufumi Furuse — Fullseye operator documentation. Licensed under Apache-2.0.