features op• 数据种类:contour → match
• 调用:fullseye.apply(img, "eccentricity_xld", a=0.5, b=0.5)(2-D 的模型是一张图 + 两个标量旋钮 a,b∈[0,1])
• HALCON 对应:eccentricity_xld(其含义与参数可参考 HALCON 手册)
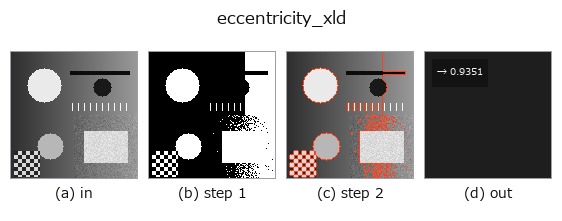
*图为在 128×128 合成输入上实际运行的输出。左为输入,右为输出。点云以俯视散点显示(亮度 = z),一维序列为折线,体数据为沿 z 的最大值投影,视频为中间帧,复数图像为幅值;无法成像的返回值直接显示数值。*
*旋钮 a 不改变输出(实测: 0.1 / 0.5 / 0.9 相同)。*
*旋钮 b 不改变输出(实测: 0.1 / 0.5 / 0.9 相同)。*
阶段(前置算子 → 本算子,从左到右):
▸ eccentricity_xld: stages (docs site)
`eccentricity 的轮廓版。对最大的轮廓以 match 排序的 3 分量向量返回 (Anisometry, Bulkiness, StructureFactor)。与 HALCON 的 eccentricity_xld`(Shape features derived from the ellipse parameters of contours or polygons.)是同样的三个值、同样的公式。
> 以下的详细说明为原文 —— 摘要与标题已翻译。
★`Ra/Rb` は囲まれた面積の幾何モーメントから導く。2026-09-26 まで
`cv2.fitEllipse`(輪郭「点」への最小二乗当てはめ)を使っていて、細長い形で
大きく外れていた —— 4x80 の棒で Anisometry 39.1 対 20.65。HALCON の定義は
モーメント由来の方である。
cv2 が無い、点数が足りない、面積が 0 のときは円の値 `(1, 1, 0)` を返す。
`a, b` は未使用。
• 示例数据目录(下载 URL / 许可证) —— 2-D 用 skimage.data(BSD/公有领域)加合成图,3-D 给出真实数据源(Stanford/PDS 等)的下载 URL。
• 算子来历与参考文献 —— 该算子族所依据的研究/方法出处。
• 算法的正典(作者・年份)与用途见上面的族使用指南。
下面的程序已确认可以运行(与图相同的输入)。在 Studio 帮助中,此块会变成按钮,可当场加载并运行。
threshold 0.50 0.50
sk_find_contours 0.50 0.50
eccentricity_xld 0.50 0.50
▸ Load this pipeline · Load & run
• gallery2d_features — py -3.11 examples/gallery2d_features.py
match 作为输入)features)effective_bit_depth · blob_count · area_frac · count_contours · total_length · vol_count · sk_euler · sk_entropy_feat
*Provenance: ops.py — 2D 算子登记表。本条目由 tools/opdocs.py md 自动生成(请勿手工编辑)。*
© 2026 Kazufumi Furuse — Fullseye operator documentation. Licensed under Apache-2.0.