features op• 資料種類:contour → match
• 呼叫:fullseye.apply(img, "elliptic_axis_xld", a=0.5, b=0.5)(2-D 的模型是一張圖 + 兩個純量旋鈕 a,b∈[0,1])
• HALCON 對應:elliptic_axis_xld(其含義與參數可參考 HALCON 手冊)
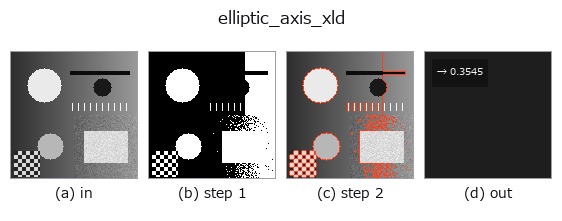
*圖為在 128×128 合成輸入上實際執行的輸出。左為輸入,右為輸出。點雲以俯視散點顯示(亮度 = z),一維序列為折線,體資料為沿 z 的最大值投影,影片為中間影格,複數影像為振幅;無法成像的回傳值直接顯示數值。*
*旋鈕 a 不改變輸出(實測: 0.1 / 0.5 / 0.9 相同)。*
*旋鈕 b 不改變輸出(實測: 0.1 / 0.5 / 0.9 相同)。*
階段(前置運算子 → 本運算子,由左至右):
▸ elliptic_axis_xld: 處理階段 (文件網站)
對點數最多的那條輪廓擬合橢圓(cv2.fitEllipse),以 match 型別的 3 分量向量回傳 (Ra, Rb, Phi) —— Ra/Rb 為長半軸、短半軸 [px],Phi 為主軸角(弧度,從欄軸逆時針,大於 -π/2 且不超過 π/2)。與 HALCON 的 elliptic_axis_xld(Parameters of the equivalent ellipse of contours or polygons.)為相同的 3 個值。
與區域版 elliptic_axis 同形。由於是對輪廓點的最小二乘擬合,與由區域矩得到的值不一致(30x70 的矩形:region (40.41, 17.31, 0.0) 對 xld (44.53, 16.99, 0.0018))。
★直到 2026-09-26,回傳的是短軸/長軸之比這 1 個純量(docs/hardening/dimensional-features-were-normalised.md)。
a、b 未使用。沒有 5 點以上的輪廓時回傳 0(純量)。需要 cv2。
• 範例資料目錄(下載 URL / 授權) —— 2-D 用 skimage.data(BSD/公有領域)加合成圖,3-D 給出真實資料源(Stanford/PDS 等)的下載 URL。
• 運算子來歷與參考文獻 —— 該運算子族所依據的研究/方法出處。
• 演算法的正典(作者、年份)與用途見上面的族使用指南。
下面的程式已確認可以執行(與圖相同的輸入)。在 Studio 說明中,此區塊會變成按鈕,可當場載入並執行。
threshold 0.50 0.50
sk_find_contours 0.50 0.50
elliptic_axis_xld 0.50 0.50
• gallery2d_features — py -3.11 examples/gallery2d_features.py
match 作為輸入)features)effective_bit_depth · blob_count · area_frac · count_contours · total_length · vol_count · sk_euler · sk_entropy_feat
*Provenance: ops.py — 2D 運算子登記表。本條目由 tools/opdocs.py md 自動產生(請勿手動編輯)。*
© 2026 Kazufumi Furuse — Fullseye operator documentation. Licensed under Apache-2.0.