typed op• データ種: signal → signal
• 呼び出し: fullseye.apply(img, "tb_drag_coefficient_sphere", a=0.5, b=0.5) (2-D は 1 画像 + 2 スカラつまみ a,b∈[0,1] のモデル)
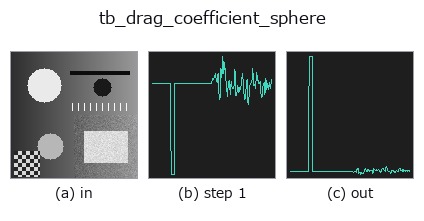
*図は合成の入力 128×128 で実際に走らせた出力。左が入力、右が出力。点群は上から見た散布(明るさ = z)、1-D 列は折れ線、体積は z 方向の最大値投影、動画は中央フレーム、複素画像は振幅、絵にならない返り値は値そのもの。*
*つまみ a は出力を変えない(実測: 0.1 / 0.5 / 0.9 で同一)。*
*つまみ b は出力を変えない(実測: 0.1 / 0.5 / 0.9 で同一)。*
段階(前置きの op → この op。左から順):
▸ tb_drag_coefficient_sphere: stages (docs site)
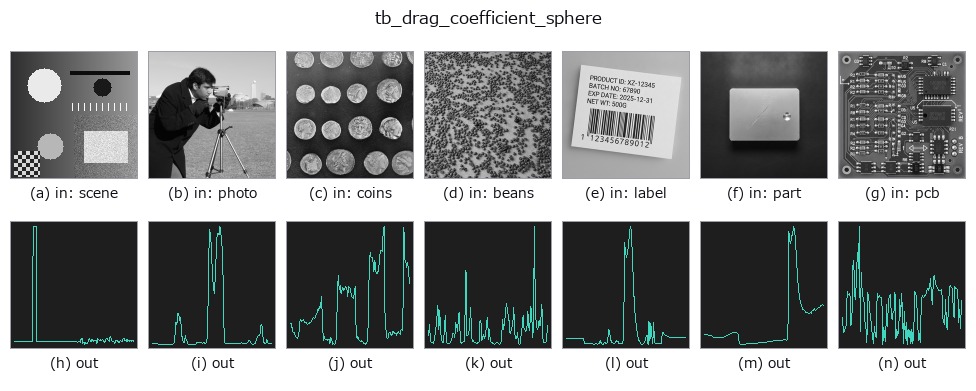
別の画像でも(合成シーン / 写真 / 硬貨。上段が入力、下段がその出力。つまみは既定):
▸ tb_drag_coefficient_sphere: other inputs (docs site)
滑らかな球の抗力係数の経験式(Morrison 2013、Re ≲ 1e6): 24/Re + 2.6(Re/5)/(1 + (Re/5)^1.52) + 0.411(Re/263000)^−7.94/(1 + (Re/263000)^−8)
+ 0.25(Re/1e6)/(1 + Re/1e6)。卓球の球(Re ≈ 1〜5 × 10⁴)で ≈ 0.4〜0.5。
2-D 進化レジストリへ橋渡しした drive の op `drag_coefficient_sphere。実装は同じで、呼び出し規約だけ op(v, a, b) に合わせてある。この op に調整点は無く、a も b` も使われない。
• サンプルデータ カタログ(DL URL / ライセンス) — 2-D は skimage.data(BSD/public)+ 合成、3-D は実データ源(Stanford/PDS 等)の DL URL。
• 演算子の来歴・参考文献 — この op 族の元になった研究/手法の出典。
下のプログラムは実際に走ることを確かめてある(図と同じ入力)。Studio のヘルプではこのブロックがボタンになり、その場で読み込んで実行できる。
img_to_signal 0.50 0.50
tb_drag_coefficient_sphere 0.50 0.50
▸ Load this pipeline · Load & run
• (まだありません)
signal を入力に取れる)identity · tb_create_funct_1d_array · tb_smooth_funct_1d_gauss · tb_smooth_funct_1d_mean · tb_derivate_funct_1d · tb_integrate_funct_1d · tb_zero_crossings_funct_1d · tb_abs_funct_1d
typed)tb_points_to_voxel · tb_estimate_point_normals · tb_iss_keypoints · tb_project_points · tb_render_point_depth · tb_statistical_outlier_removal · tb_radius_outlier_removal · tb_voxel_grid_downsample
*Provenance: ops.py — 2D operator registry. この per-op ノートは tools/opdocs.py md が自動生成(手編集しない)。*
© 2026 Kazufumi Furuse — Fullseye operator documentation. Licensed under Apache-2.0.